
PID参数整定,到底难在哪? 比例、积分、微分,三个旋钮怎么拧?
技术干货 · 工业自动化
PID参数整定,到底难在哪?
比例、积分、微分,三个旋钮怎么拧?
──────────────────────────────
整定方法拆解 · 现场口诀 · 避坑指南 · 实战案例
类型:技术干货 | 适用:工业自动化/过程控制从业者
关键词:PID · 参数整定 · 临界比例法 · 串级控制 · 过程控制
⚡ 速读盒子 · 30秒看完核心
▸ 核心结论:PID整定不是玄学,而是"先P后I再D、由小到大"的系统工程。掌握三大经典方法+现场口诀,调试不再靠感觉
▸ 避坑要点:积分饱和、微分放大噪声、临界振荡危险、经验值照搬、只看曲线不看工艺
▸ 案例结果:温度波动从±4.5℃降至±0.6℃,整定耗时从7天降至1天,蒸汽消耗降12%
如果你做过过程控制项目,一定经历过这样的场景:温度设定80℃,实际温度在75℃和85℃之间来回震荡,PID参数改了又改,阀门像抽风一样频繁动作,工程师蹲在现场三天三夜,最后只能"凭感觉"调出一个勉强能用的参数。
更头疼的是,同一个参数在这台设备上好用,换到另一台设备上就完全失灵。老师傅说"这是经验",新手问"到底怎么调",得到的回答往往是"多试试就知道了"。
有没有一套系统的方法,让PID整定从"玄学"变成"工程"?有——这篇文章前70%讲透PID整定的技术原理:三个环节各管什么、三大经典整定方法、现场试凑口诀、五个常见坑;后30%用一个真实项目验证,PID整定到底能不能解决现场问题。
一、为什么PID是工业控制的"御三家"
PID(比例-积分-微分)控制器是工业过程控制最经典、使用最广的控制算法。从锅炉、反应釜到轧机、注塑机,从温度、压力到流量、液位,PID几乎覆盖了所有连续过程控制场景。它根据"设定值与实际值的偏差",计算出控制量,让被控量稳定在目标值。
公式:u(t) = Kp·e(t) + Ki·∫e(t)dt + Kd·de(t)/dt
三个环节各管什么:
环节 | 作用 | 通俗理解 |
比例 P | 对当前偏差立即响应 | "看见错了就矫正,错多少使多大劲" |
积分 I | 消除稳态误差 | "慢慢把没消掉的余差磨平" |
微分 D | 抑制超调、加快响应 | "提前发现变化趋势,刹车或加速" |
三者关系(现场调试经验):比例是主导作用,积分是辅助作用,微分是补偿作用。
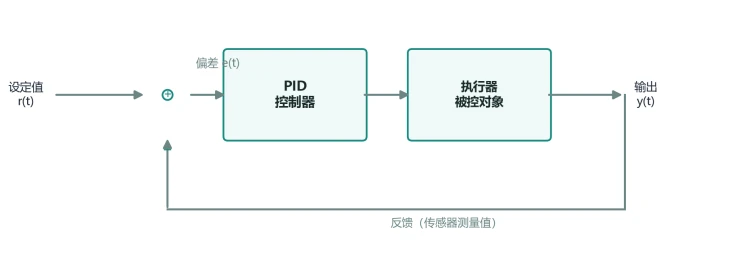
图1:PID控制回路——设定值→偏差→PID→执行器→输出,反馈闭环
Q: 是不是三个环节都要用?PID参数越多越好?
A: 不是。很多场合PI控制就够了(温度、液位),纯P控制也能用(液位、压力)。微分对测量噪声敏感,流量控制这种噪声大的场合往往不用D。参数不是越多越好,够用就好。
二、整定前必须搞懂的三个概念
很多人调不好PID,不是不会调,而是没搞懂三个基础概念。
概念一:闭环与负反馈
PID控制是闭环控制——输出经过传感器测量后反馈回来,与设定值比较得到偏差,偏差驱动控制器动作。理解闭环,才能理解"为什么参数不对会振荡"。
概念二:阶跃响应与超调
给系统一个阶跃输入(比如把设定值从60℃改到80℃),观察输出曲线:上升快不快、有没有超过设定值(超调)、多久稳定下来。整定就是通过观察这条曲线,判断参数该往哪个方向调。
概念三:衰减比
系统受扰动后振荡衰减的程度。4:1衰减(第二个波峰是第一个的1/4)是工程上公认的"好响应"标准——既不过度保守,也不过度激进。
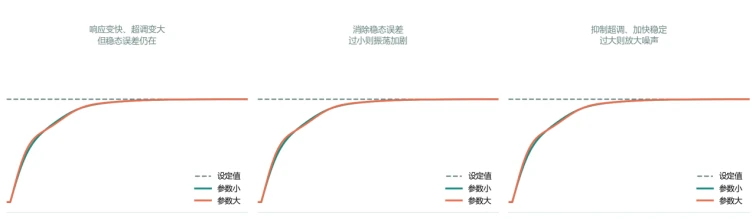
图2:比例、积分、微分三个环节各自的作用效果
三、三大经典整定方法
整定方法很多,但现场最常用、最经典的是三种。
方法一:临界比例法(Ziegler-Nichols闭环法)
步骤:①关闭I和D(Ti设为无穷大,Td设为0);②逐步增大Kp,给系统一个小的阶跃扰动;③当Kp增大到某个值Kc时,系统出现等幅振荡;④记录临界增益Kc和临界振荡周期Tk;⑤按经验公式计算PID参数。
控制类型 | Kp | Ti | Td |
P | 0.5Kc | — | — |
PI | 0.45Kc | 0.83Tk | — |
PID | 0.6Kc | 0.5Tk | 0.125Tk |
注意:临界比例法会让系统进入等幅振荡状态,对不允许振荡的工艺(如反应釜、压缩机)有风险,要谨慎使用。
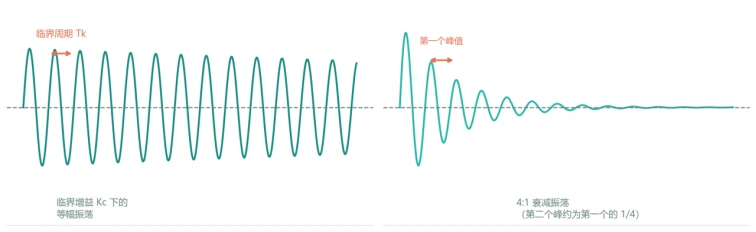
图3:两种经典整定方法的特征曲线——临界比例法(等幅振荡)与衰减曲线法(4:1衰减)
方法二:衰减曲线法(4:1)
与临界比例法类似,但不需要让系统进入等幅振荡——在纯比例控制下调节Kp,直到响应呈现4:1衰减振荡,记录此时的振荡周期Ts,再按公式计算。安全性更高,适合不允许等幅振荡的场合。
方法三:响应曲线法(开环阶跃)
断开反馈,给被控对象一个阶跃输入,记录响应曲线(S形曲线),从曲线上读出滞后时间τ和惯性时间T,再按Ziegler-Nichols开环公式计算。适合无法闭环试验的大惯性系统。
方法 | 试验方式 | 安全性 | 适用场景 |
临界比例法 | 闭环等幅振荡 | 低 | 允许振荡的场合 |
衰减曲线法 | 闭环4:1衰减 | 中 | 不允许等幅振荡 |
响应曲线法 | 开环阶跃 | 高 | 大惯性、无法闭环试验 |
四、现场试凑法:口诀与经验值
经典方法给出的是"起点",现场还要靠试凑法微调。工控圈流传最广的整定口诀:
参数整定找最佳,从小到大顺序查
先是比例后积分,最后再把微分加
曲线振荡很频繁,比例度盘要放大
曲线漂浮绕大湾,比例度盘往小扳
曲线偏离回复慢,积分时间往下降
曲线波动周期长,积分时间再加长
曲线振荡频率快,先把微分降下来
动差大来波动慢,微分时间应加长
理想曲线两个波,前高后低4比1
标准步骤
①关掉I和D:令I>3600秒,D=0;②先调P:由小到大调节比例,达到"响应快、振荡小"的好状态;③再加I:消除稳态误差,若波动周期长则加大积分时间;④最后加D:抑制超调,若振荡频率快则减小微分。
经验参数表(多年现场调试统计,仅作起点):
系统类型 | Kp | Ti | Td |
温度 | 1-5 | 3-10分钟 | 0 |
流量 | 0.5-2 | 0.5-2秒 | 0.1秒 |
压力 | 1-3 | 2-5秒 | 0.2秒 |
液位 | 2-5 | 10-60秒 | 0 |
注意:经验值是"起点"不是"终点",不同工艺、不同设备差异很大,必须结合现场曲线微调。
五、进阶:串级控制与五个常见坑
单回路PID效果不够时,采用串级控制——主回路(外环)+副回路(内环)。典型应用:锅炉温度串级控制,主调节器输出作为副调节器的设定值,抗扰动能力强、控制精度更高。核心原则:主调慢、副调快,内外环频率比>5:1。
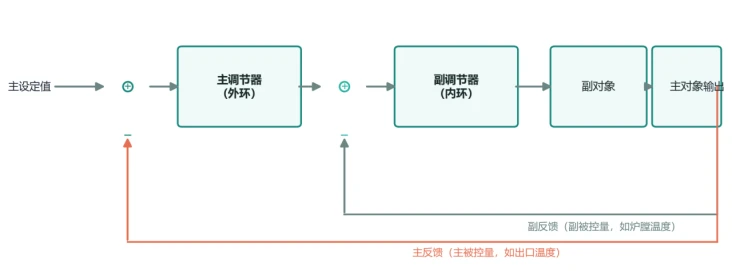
图4:串级控制——主回路(外环)套副回路(内环),主调慢、副调快
五个常见坑,每一个都来自真实项目教训:
❌ 坑一 积分饱和:偏差一直存在时,积分项持续累积,输出达到执行器上限,等偏差反向时输出还"卡"在饱和区,导致严重超调。
正确做法:启用抗积分饱和(Anti-windup),偏差反向时立即释放积分。
❌ 坑二 微分放大噪声:微分对测量噪声极其敏感,噪声大的场合(流量、振动)微分会把噪声放大成剧烈动作。
正确做法:噪声大不用D,或用微分先行结构,先滤波再微分。
❌ 坑三 临界振荡危险:临界比例法让系统进入等幅振荡,对反应釜、压缩机等设备可能造成安全事故。
正确做法:用衰减曲线法替代,或设置振荡保护。
❌ 坑四 经验值照搬:把别的项目的参数直接抄过来,结果完全失灵。
正确做法:经验值只作起点,必须结合本设备阶跃响应曲线微调。
❌ 坑五 只看曲线不看工艺:参数调得"曲线很漂亮",但执行器频繁动作、阀门磨损严重、能耗上升。
正确做法:整定要兼顾控制品质与执行机构寿命,必要时牺牲一点响应速度。
六、案例故事:某化工厂反应釜温度控制实战
客户背景
某精细化工企业,3条生产线共12台反应釜,主要生产医药中间体。原有温度控制采用单回路PID,参数是老师傅"凭感觉"调的,一直存在温度波动大、整定耗时长的痛点。
遇到的问题
三个核心痛点:一是温度波动大,反应釜温度在设定值±4.5℃之间波动,直接影响产品收率和批次一致性。二是整定靠经验,每次换产品、换批次都要重新调参,老师傅调一次要7天,新人根本调不了。三是蒸汽消耗高,阀门频繁动作,蒸汽用量比设计值高12%。
诊断与设计
技术团队评估后决定:一是用衰减曲线法重新整定主回路PID参数;二是引入串级控制,把炉膛温度作为副回路,反应釜温度作为主回路;三是加抗积分饱和和微分滤波。
部署过程
先在1台反应釜上试点,整定+验证用了1天,确认效果后推广到全部12台。每台反应釜整定时间约2小时,全程不停产。
最终数据结果
±0.6℃ | 1天 | 12% |
温度波动(原±4.5℃) | 整定耗时(原7天) | 蒸汽消耗降低 |
具体来看,改造实现了三个层面的提升:
温度波动从±4.5℃降至±0.6℃
串级控制让副回路快速抑制扰动,主回路精准控制温度,批次一致性大幅提升,产品收率提高。
整定耗时从7天降至1天
有了系统的整定方法和经验参数表,新人也能快速完成整定,不再依赖老师傅"手感"。
蒸汽消耗降低12%
阀门动作频率下降,执行机构磨损减少,能耗成本显著下降。
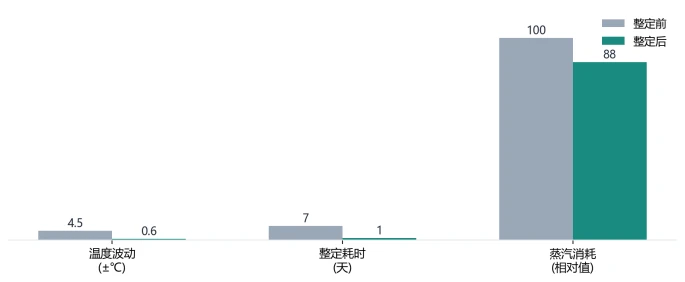
图5:整定前后关键指标对比——温度波动、整定耗时、蒸汽消耗
"以前调温度全靠老师傅手感,换个人就调不好。现在用衰减曲线法加串级控制,新人照着流程走,一天就能把参数调好,温度稳多了。"
—— 该企业生产部负责人
Q: 串级控制是不是所有场合都适用?
A: 不是。串级控制适合"主被控量滞后大、副被控量响应快"的场合(如锅炉、反应釜)。如果副回路响应不够快,串级反而可能引入不稳定。判断标准:副被控量能否快速反映扰动?能→串级,不能→单回路。
七、总结:PID整定是"先P后I再D"的系统工程
回顾全文,PID整定不是玄学,而是三个"先":
⚡ 先理解,再动手:搞懂闭环、阶跃响应、衰减比三个概念,整定才有方向。
🎯 先方法,再经验:用临界比例法、衰减曲线法、响应曲线法拿到"起点",再用试凑法微调。
🛡️ 先安全,再性能:避开积分饱和、微分噪声、临界振荡五个坑,整定才可靠。
从案例验证的结果看,系统化的PID整定让温度波动从±4.5℃降至±0.6℃,整定耗时从7天降至1天,蒸汽消耗降低12%。PID整定不是"老师傅的玄学",而是每个工程师都能掌握的系统工程。
你的产线,还在靠老师傅"手感"调PID吗?
PID整定 · 温度波动降87% · 整定耗时降86% · 蒸汽消耗降12%
如需PID整定方案设计与现场调试服务,欢迎联系我们
技术干货 · 工业自动化系列
关注我们,持续拆解工业自动化技术的原理与实战