
变频器vs伺服——一个管“转多快”,一个管“停在哪”
技术干货 · 电机驱动与运动控制
变频器vs伺服
一个管“转多快”,一个管“停在哪”
──────────────────────────────
核心区别 · 变频器拆解 · 伺服三环 · 选型决策 · 实战案例
类型:技术干货 | 适用:工业自动化/物联网开发从业者
关键词:变频器 · 伺服驱动器 · 矢量控制 · 编码器 · 惯量比 · EtherCAT
⚡ 速读盒子 · 30秒看完核心
▸ 核心结论:调速节能选变频器、精密定位选伺服、±0.1mm中间地带用变频器+编码器闭环——精度差距是结构性的,不是参数差距
▸ 避坑要点:别用变频器做精密定位(没有位置环)、伺服选型先算惯量比(≤10:1)、变频器长电缆(>50m)要加输出电抗器
▸ 案例结果:输送能耗降38%、灌装定位精度±0.05mm、换型时间40分钟→5分钟
变频器和伺服驱动器,大概是工控柜里最容易被搞混的一对“兄弟”:都接着电机、都管转动、面板上都有转速和电流。于是现场常出现两类事故——有人给风机水泵配了伺服,一台顶变频器十倍价钱;有人想用变频器做定位,调了三天机械还是过冲,最后怪设备不行。
其实一句话就能分清:变频器是“油门”,控制电机转多快;伺服是“方向盘+刹车”,不但控制转多快,还精确控制停在哪个位置。这句话背后是两套完全不同的控制结构——精度差三个数量级、响应差两个数量级、价格差十倍,都是结构性的。
一、一句话分清:转多快 vs 停在哪
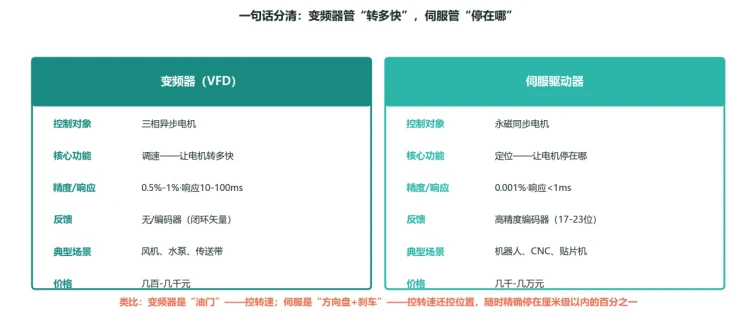
图1:变频器与伺服的核心区别——控制对象、精度、响应、反馈全都不一样
先上结论表。两者看似都“驱动电机”,但从控制对象开始就分道扬镳:
维度 | 变频器(VFD) | 伺服驱动器 |
控制对象 | 三相异步电机 | 永磁同步电机(伺服电机) |
核心功能 | 调速——让电机转多快 | 定位——让电机停在哪 |
精度 | 0.5%-1%(矢量控制) | 0.001% |
响应速度 | 10-100ms | <1ms |
反馈 | 无/编码器(闭环矢量) | 高精度编码器(17-23位) |
典型场景 | 风机、水泵、传送带 | 机器人、CNC、贴片机 |
价格 | 几百-几千元 | 几千-几万元 |
为什么差这么多?三个结构性原因:一是电机不同——异步电机靠转差感应出转矩,天生“软”;永磁同步电机转子是磁钢,响应干脆。二是反馈不同——变频器多数开环运行,伺服的17-23位编码器一圈能分出上百万个位置。三是控制结构不同——下一节细说,伺服有三层嵌套控制环,变频器连位置环都没有。
需要警惕的是“中间地带”:变频器加上编码器做闭环矢量控制,精度能到0.01%-0.1%,看上去够用了?但它的响应速度依然只有伺服的百分之一——动态场景(快速启停、负载突变)下照样过冲。这个坑第三节展开。
Q: 既然伺服这么强,为什么不全都用伺服?
A: 贵,而且没必要。风机水泵只要调速,用变频器几百块解决问题,上伺服是花十倍的钱买用不到的精度;同时异步电机皮实、免维护、便宜,在大功率场景(几十千瓦以上)伺服的性价比全面劣势。正确的问题不是“谁更好”,而是“我的负载需要什么”。
二、变频器:从U/f曲线到矢量控制
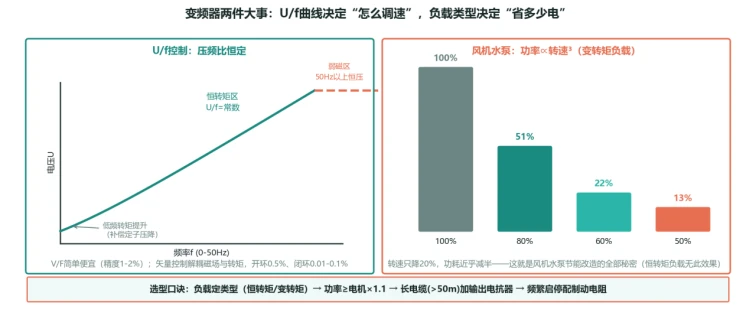
图2:变频器两件大事——U/f曲线决定怎么调速,负载类型决定省多少电
U/f控制:最经典的调速方法
异步电机的转速由供电频率决定,但要保证磁通不饱和,电压必须跟着频率成比例变化——这就是U/f控制(压频比恒定)。50Hz以下线性上升(恒转矩区),50Hz以上电压到顶、磁通减弱(弱磁区)。低频时定子压降占比变大、转矩不足,所以要加“转矩提升”补偿。V/F控制简单、便宜、开环就能跑,精度1-2%,覆盖了大部分风机水泵场景。
矢量控制:把异步电机“等效”成直流电机
V/F的短板是低速转矩弱、动态响应差。矢量控制(FOC,磁场定向控制)通过坐标变换,把定子电流分解成“励磁分量”和“转矩分量”分别控制——等效于一台直流电机,想给多大磁通、想出多大转矩,各自独立调节。开环矢量精度0.5%,加装编码器闭环后0.01%-0.1%,低速满转矩输出。现代变频器基本都支持矢量控制,选型时确认负载类型匹配即可。
负载类型:省不省电,出厂就定了
变频器最著名的卖点是节能,但节能只对“变转矩负载”成立。风机、水泵这类离心负载,功率与转速的三次方成正比——转速降到80%,功耗只剩约51%;降到50%,只剩13%。反过来,传送带、提升机这类恒转矩负载,功率与转速近似一次方关系,降速几乎不省电,变频器对它们的意义是软启动和调速,不是节能。
控制方式 | 精度 | 低速转矩 | 成本 | 典型场景 |
V/F控制 | 1-2% | 弱(需补偿) | 最低 | 风机、水泵、简单调速 |
开环矢量 | 0.5% | 满转矩 | 中 | 传送带、挤压机 |
闭环矢量(+编码器) | 0.01-0.1% | 满转矩 | 较高 | 印刷、造纸张力控制 |
变频器选型四个硬指标:负载类型(恒转矩选重载型、变转矩选节能型);功率匹配(变频器功率≥电机功率×1.1);长电缆(超过50米加输出电抗器,防止du/dt击穿电机绝缘);频繁启停(配制动电阻,泄放再生能量防止母线过压跳闸)。主流选择:三菱FR-A800(旗舰矢量)/FR-F800(风机水泵节能)/FR-E800(紧凑经济),台达、汇州性价比路线。
Q: 风机水泵为什么不用伺服?这不是精度更高吗?
A: 大材小用,浪费钱。风机水泵是变转矩负载,只要求“调到一个转速稳定运行”,V/F控制几百块的变频器就够;伺服的μs级响应、微米级定位对离心负载毫无意义,反而要多花十倍价钱、多接编码器线、多一套调试。省下的预算不如给关键回路加个电能质量监测。
三、伺服:三环控制+编码器才是灵魂
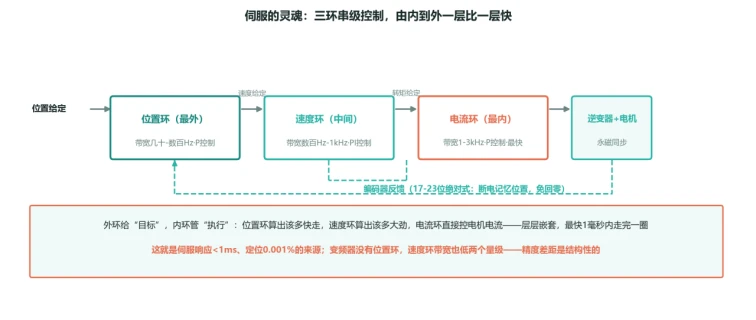
图3:伺服三环串级控制——位置环给目标、速度环算力度、电流管执行,层层嵌套
三环控制:精度和响应的来源
伺服驱动器内部是三层嵌套的控制环:最外层位置环(带宽几十-数百Hz,P控制)负责“该多快走”;中间速度环(数百Hz-1kHz,PI控制)负责“该出多大劲”;最内层电流环(1-3kHz,P控制)直接控制电机电流——执行层。外环的输出是内环的给定,层层递进,整个闭环最快1毫秒内走完一圈。这就是伺服“响应<1ms、定位0.001%”的结构性来源:变频器没有位置环,速度环带宽也低两个数量级,差距不是调参数能弥补的。
编码器:17-23位意味着什么
伺服编码器普遍是17-23位绝对式——23位意味着一圈8388608个位置,分辨率约0.00004°。“绝对式”是关键:断电后位置记忆不丢,重新上电不需要回零,设备随时可以接着干。增量式编码器便宜但断电丢位置,每次上电都要回零,高速产线上一来回就是几十秒的产能损失。现代选型基本无脑绝对式。
伺服选型四要素
根据工控网伺服选型指南,四个参数定生死:
要素 | 经验值 | 说明 |
转速匹配 | 3000rpm主流 | 高速场景选6000rpm,注意扭矩随转速衰减 |
惯量比 | 负载/电机≤10:1 | 精密定位≤5:1,超标必过冲或啸叫 |
响应带宽 | 定位场景≥1kHz | 速度环带宽,决定动态跟踪能力 |
通信接口 | 脉冲/Modbus/EtherCAT | 多轴联动必上EtherCAT总线 |
惯量比是最容易被忽略的一条:负载惯量超过电机惯量10倍,电机就像“小马拉大车”——要么过冲震荡,要么低速爬行啸叫,怎么调增益都救不回来。解法有两个:换更大惯量的电机,或加减速机降低负载折算惯量(减速比i,折算惯量降为1/i²)。此外,电子齿轮(输入脉冲与电机转数的比值)和前馈补偿(提前给速度指令抵消跟踪滞后)是伺服调试的两把常用扳手。
Q: 伺服说的0.001%精度,到机械上还能剩多少?
A: 打个对折起步。驱动器+编码器的电气精度确实到0.001%,但机械传动链(联轴器背隙、丝杠螺距误差、皮带弹性)会吃掉一部分,实际到工位端通常按0.01mm级预估。所以高精度是“选”出来的,更是“机械设计+装配”出来的——光堆电气精度、机械拉胯,精度照样上不去。
四、选型决策:三个“对号入座”
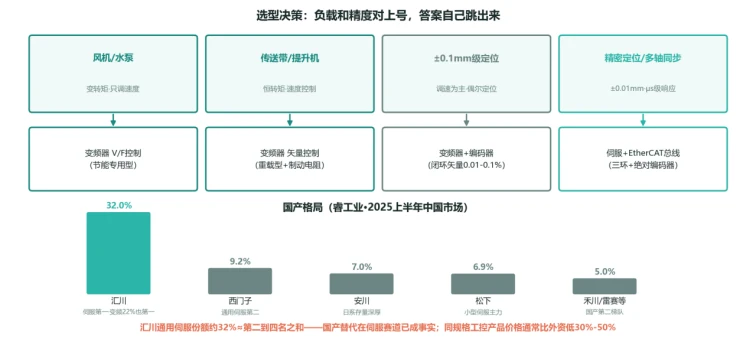
图4:选型决策与国产格局——负载和精度对上号,答案自己跳出来(数据:睿工业2025上半年)
把前两节的原理收拢成一张决策表:
你的场景 | 负载特征 | 首选方案 |
风机、水泵 | 变转矩·只调速度 | 变频器V/F(节能专用型) |
传送带、提升机 | 恒转矩·速度控制 | 变频器矢量(重载+制动电阻) |
±0.1mm级定位 | 调速为主·偶尔定位 | 变频器+编码器(闭环矢量) |
精密定位/多轴同步 | ±0.01mm·μs级响应 | 伺服+EtherCAT(绝对编码器) |
中间地带(±0.1mm)是现场最容易纠结的区间,判断依据是动态性:慢速、点位式的定位(如转盘分度),闭环矢量变频器能胜任;快速、连续、多轴协同(如飞剪、凸轮),必须伺服。预算紧时宁可上小伺服,也不要在动态场景硬用变频器。
三个高频误区:
❌ 误区一 用变频器做精密定位:变频器没有位置环,速度环带宽也低两个量级——快速启停必然过冲。这不是参数没调好,是结构上做不到。
正确做法:动态定位场景直接上伺服;只有慢速点位定位才考虑闭环矢量变频器。
❌ 误区二 伺服选型不算惯量比:负载惯量/电机惯量超过10:1,过冲、震荡、低速啸叫全套伺候,增益怎么调都白搭。
正确做法:选型时先算惯量比(精密定位≤5:1),超标就加大电机或加减减速机(折算惯量降1/i²)。
❌ 误区三 伺服当变频器用:普通调速场景上伺服,一台顶十台变频器的钱,编码器线、调试复杂度全跟着来。
正确做法:调速的交给变频器,定位的才交给伺服——钱花在刀刃上。
最后看格局:睿工业2025上半年数据显示,中国通用伺服市场汇川份额约32%稳居第一(西门子9.2%、安川7.0%、松下6.9%),低压变频器约22%同样第一——一家独大且是国产品牌,这在工控各细分赛道里相当罕见。日系(三菱MR、安川Σ-7、松下MINAS)存量深厚,台达、禾川、雷赛在中小功率段性价比突出。对集成商来说,国产伺服价格通常比外资低30%-50%,中低端场景的选型天平已经明显倾斜。
Q: 多轴之间怎么同步?脉冲控制不行吗?
A: 单轴或两轴慢速同步,脉冲控制(PLC发脉冲给驱动器)够用;三轴以上、或需要电子凸轮/齿轮的场合,脉冲的接线复杂度和实时性都不堪重负——必上EtherCAT等总线:一根网线串所有轴,刷新周期百微秒级,分布式时钟保证各轴在同一微秒时间片动作。这也呼应了我们上一篇《工业以太网三巨头》:伺服选型从来不只是驱动器的事,通信协议一起定。
五、案例故事:一条灌装线的“变频+伺服”混搭
客户背景
某饮料厂一条灌装线:6段皮带输送负责供瓶,回转灌装段12个工位负责灌装,日产能约8万箱。设备科提出改造需求:电费高、液位不稳、换型慢、数据靠人工抄表——四件事一起解决。
遇到的问题
排查发现四个痛点环环相扣:一是6段皮带无论产量大小全部满速空转,输送段电费占了全线的三分之一;二是灌装头用气缸+接近开关分度,线速度一快定位就偏,液位肉眼可见地忽高忽低,废品率2.3%;三是换瓶型靠机械调整凸轮和挡板,两个老师傅调40分钟;四是变频器和气缸的数据完全没采集,能耗、废品全靠月底抄表倒推。
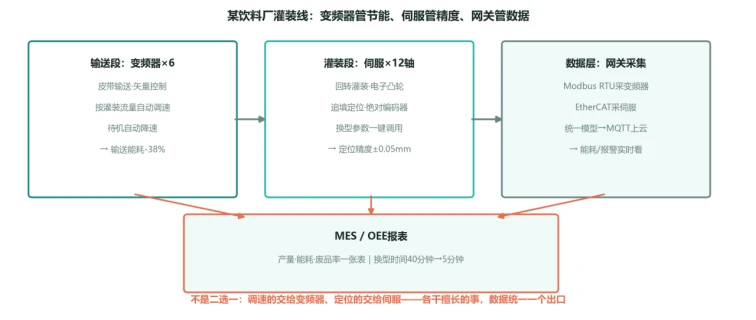
图5:灌装线改造方案——输送段变频器、灌装段伺服、数据层网关,各管一段统一出口
改造方案:调速的给变频,定位的给伺服
方案没有推倒重来,而是按负载特征分两段下药:输送段6台皮带电机全部换矢量控制变频器,按灌装流量需求自动调速、待机自动降速——变转矩调速节能,正好踩中变频器的强项;灌装段12个工位换成伺服轴,电子凸轮做追填运动,绝对式编码器免回零,换瓶型从“调机械”变成“调参数”——精密定位+快速换型,正好踩中伺服的强项。数据层用工业网关:Modbus RTU采6台变频器,EtherCAT采12轴伺服,统一数据模型后MQTT上云,直连MES。
最终数据结果
-38% | ±0.05mm | 5分钟 |
输送段能耗降幅(变频调速+待机降速) | 灌装定位精度(原±0.3mm) | 换瓶型时间(原40分钟) |
三个层面的变化值得展开:
能耗:从满速空转到按需调速
皮带段跟随灌装流量自动调速,产量低谷自动降速待机——变转矩负载的三次方定律直接兑现,输送段电费降了近四成,改造投资按电费算14个月回本。
质量:从“液位肉眼判断”到“数据判定”
伺服定位精度从±0.3mm提到±0.05mm,灌装嘴与瓶口对正,液位波动消失,废品率从2.3%降到0.8%——按日产能折算,一年少扔约35万个瓶子。
效率:从“老师傅的肌肉记忆”到“一键换型”
换瓶型不再动机械,参数配方一键调用,40分钟缩到5分钟——每天多换两次型,等于白捡一小时的黄金产能。MES侧第一次拿到实时产量、能耗、废品率,月底抄表成为历史。
"“以前总觉得变频器和伺服是一回事,谁便宜用谁。改造后才明白:皮带要的是省电,灌装要的是准——各买各的强项,钱反而花少了。"
—— 该厂设备科负责人
Q: 伺服那么贵,这条线划算吗?
A: 单看采购价不便宜:12套伺服约是12台高端变频器的三倍。但算总账:能耗年省约20万、废品率年省约30万、换型效率提升折合年增收约40万——三项合计,伺服部分的增量投资不到一年回本。选型从来不是比单价,是比“这个负载需要的性能”和“错配的代价”。
六、总结:三个“对号入座”,不是二选一
回顾全文,变频器和伺服的选型就是三个“对号入座”:
⚡ 负载对号:变转矩(风机水泵)→变频器V/F;恒转矩调速(传送带)→变频器矢量;精密定位/多轴同步→伺服。节能只对变转矩负载成立。
🎯 精度对号:±0.1mm慢速点位→变频+编码器闭环矢量;±0.01mm或动态场景→伺服。精度差距是结构性的,别指望调参数跨过去。
🛡️ 预算对号:伺服价格是变频器的3-10倍,国产(汇川32%份额第一)比外资低30%-50%——钱花在负载真正需要的地方,错配才是最大的浪费。
从案例结果看,“变频器管节能、伺服管精度、网关管数据”的混搭让一条老灌装线能耗降38%、废品率砍三分之二、换型快8倍——不是二选一,是各干擅长的事。而下一步的趋势已经写在图4里:国产伺服一家独大、价格逐年下探,原来“用不起伺服”的场景正在批量转投伺服;变频器则退守它最不可替代的腹地——大功率、变转矩、简单调速。
你的设备上,变频器和伺服各占几成?有没有买错过的经历?
变频器伺服选型 · 产线节能改造 · 设备数据上云
如需电机驱动选型咨询与产线数据统一采集方案,欢迎联系我们
技术干货 · 工业驱动系列
关注我们,持续拆解工业物联网技术的原理与实战
下一篇: 机器视觉——为什么你的检测项目总翻车?